


একটি অটোমেশন প্রজেক্ট ডিজাইন করার সময় যাতে চলন্ত বস্তু বা কিছু ধরনের পুনরাবৃত্তিমূলক গতি ফাংশন জড়িত থাকে, প্রকল্পটি রোবটের অন্তর্ভুক্তি থেকে উপকৃত হবে। সঠিক ধরনের রোবট বেছে নিলে ডিজাইনের খরচ কমবে এবং সাফল্যের হার বাড়বে। সাধারণ অ্যাপ্লিকেশনগুলি শুধুমাত্র পুনরাবৃত্ত প্রোগ্রাম করা গতির একটি সেট ব্যবহার করে, তবে একটি মেশিন ভিশন সিস্টেম যোগ করা, বা রোবট নিয়ন্ত্রণ ব্যবস্থার সাথে সংযুক্ত ফিল্ড সেন্সিং ডিভাইসগুলির একটি সেট যোগ করা, রোবটকে অভিযোজিত গতি অর্জনের অনুমতি দিতে পারে, যা প্রকৃত গতি পরিবর্তন করতে পারে। রোবট
রোবট বিক্রেতারা ব্যবহারকারীদের পজিশনিং ক্ষমতা সহ সিস্টেম নির্বাচন করতে সাহায্য করতে পারে। ইন্টারনেটে এমন অনেক ভিডিও রয়েছে যা রোবোটিক সিস্টেমগুলিকে বিভিন্ন গতিতে দেখায়, তাই মনে রাখবেন যে এই ভিডিওগুলি দেখার সময়, যদি সেগুলি নির্মাতার হয় তবে ভিডিওতে থাকা রোবটটি সাধারণত তার কর্মক্ষমতার সীমাতে কাজ করছে৷ কিন্তু ব্যবহারিক ব্যবহারে, রোবটটির কর্মক্ষমতা সীমায় থাকলে একটানা চালানো সম্ভব হয় না।
অনেক রোবট নির্মাতারা মডেলিং এবং সিমুলেশন সফ্টওয়্যার অফার করে যাতে গ্রাহকদের তাদের চাহিদা পূরণ করে এমন রোবট বেছে নিতে সহায়তা করে। "LOSTPED" রোবট প্যারামিটার, লোড, প্রবণতা, গতি, অপারেশন, নির্ভুলতা, পরিবেশ এবং মিশন চক্র একটি রোবোটিক সিস্টেম বা যেকোনো গতি নিয়ন্ত্রণ অ্যাপ্লিকেশন সঠিকভাবে পরিকল্পনা এবং ডিজাইন করার জন্য প্রয়োজনীয় তথ্য পয়েন্টগুলিকে সংজ্ঞায়িত করতে সাহায্য করে৷
বেশ কয়েকটি সাধারণ রোবট প্রকার রয়েছে যা গ্রাহক দ্বারা নির্বাচন করা যেতে পারে। গ্রাহকের প্রয়োজনীয়তা অনুসারে অ্যাপ্লিকেশনটি কাস্টমাইজ করার জন্য প্রতিটি রোবটের কিছু অতিরিক্ত বৈশিষ্ট্য রয়েছে।
মাল্টি-জয়েন্ট রোবট
যখন বেশিরভাগ মানুষ শিল্প রোবট সম্পর্কে ভাবেন, তখন তারা একধরনের বহু-সংযুক্ত রোবট চিত্রিত করে। এই ধরনের রোবট প্রায়ই টেলিভিশন বিজ্ঞাপন এবং শিল্প-সম্পর্কিত ভিডিওগুলিতে প্রদর্শিত হয়। মাল্টি-আর্টিকুলেটেড রোবটের কোনো কঠোর সংজ্ঞা নেই, যেটিকে 4 থেকে 6টি অক্ষের জয়েন্টগুলির সাথে একটি স্থির ভিত্তি হিসাবে বর্ণনা করা হয়। প্রকৃতপক্ষে, 2টি অক্ষ এবং 10টির মতো অক্ষ সহ স্পষ্ট রোবট রয়েছে৷ এছাড়াও, রোবোটিক আর্ম এন্ড টুল (EOAT) আরো গতির বিকল্প প্রদান করতে পারে। মাল্টি-জয়েন্ট রোবটগুলির একটি আদর্শ বৈশিষ্ট্য হল তাদের 3D স্থান বা কর্মক্ষেত্রে কাজ করার ক্ষমতা। একটি মাল্টি-জয়েন্ট রোবটের বৃহত্তম ওয়ার্কস্পেস একটি গোলকের অনুরূপ, এবং এটি সাধারণত একটি মেরু স্থানাঙ্ক সিস্টেম ব্যবহার করে স্থানের বিন্দুগুলিকে সংজ্ঞায়িত করে।
মাল্টি-জয়েন্ট রোবটটি ব্যাপকভাবে ব্যবহৃত হয় কারণ এর বৃহৎ কাজের পরিসরের কারণে এটি প্রায় যেকোনো কোণে প্রায় অসীম সংখ্যক প্লেনে রোবট হাতের শেষ টুল স্থাপন করতে পারে। উদাহরণস্বরূপ, ঢালাইয়ের ক্ষেত্রে, ঢালাই কৌশল ব্যবহার করে একটি মাল্টি-জয়েন্ট রোবট মানুষের চেয়ে বেশি ক্রমাগত এবং পুনরাবৃত্তিযোগ্য। যখন ওয়ার্কপিস একটি নির্দিষ্ট অবস্থানে থাকে, তখন ঢালাই অগ্রভাগ সঠিকভাবে সর্বোত্তম দূরত্ব, কোণ এবং গতি সনাক্ত করতে পারে। এমনকি ওয়ার্কপিসটি রোবট বেসের সাথে লম্ব না হলেও, রোবটটি সঠিক এবং পুনরাবৃত্তিযোগ্য পরিদর্শনের জন্য 3D লেজার এবং মেশিন দৃষ্টি ব্যবহার করতে পারে। মাল্টি-আর্টিকুলেটেড রোবটের অন্যান্য অ্যাপ্লিকেশনের মধ্যে রয়েছে পেইন্টিং, ড্রিলিং, ট্যাপিং, কাটিং, পিক-এন্ড-প্লেস, উপাদান হ্যান্ডলিং, প্যাকেজিং এবং সমাবেশ।
এই গবেষণাপত্রে আলোচিত রোবটের প্রকারের মধ্যে বহু-জয়েন্ট রোবটের দাম বেশি। একটি মাল্টি-জয়েন্ট রোবটের সহজ গতির প্রোগ্রামিং সাধারণত পয়েন্ট এবং অ্যাকশন সরাসরি শেখানোর মাধ্যমে সম্পন্ন করা যেতে পারে এবং জটিল অবস্থানের জন্য নিয়ামকের জন্য কোড লেখার প্রয়োজন হয়। মাঠকর্মীরা রোবটের অবস্থান পরিবর্তন বা সূক্ষ্ম-টিউন করতে পারে।
SCARA রোবট
সিলেক্টিভ কমপ্লায়েন্স অ্যাসেম্বলি রোবোটিক আর্ম রোবট (SCARA) এর একটি স্থির অবস্থানে একটি দৃঢ় ভিত্তি রয়েছে, এর রোবট আর্মটি z অক্ষের উপর স্থির থাকে, xy অক্ষে ঘোরানোর সময়। রোবট বাহুর মাঝখানে একটি অতিরিক্ত xy অক্ষের জয়েন্ট রয়েছে, বাহুর শেষে একটি রৈখিক অ্যাকচুয়েটর Z অক্ষকে 90 ডিগ্রি বেস প্লেনে নিয়ে যায় এবং লিনিয়ার অ্যাকচুয়েটরের একটি অতিরিক্ত θ অক্ষ রয়েছে। সুতরাং স্কারা রোবটের মোট চারটি অক্ষ রয়েছে। অনেক উপায়ে, SCARA রোবট একটি মানুষের বাহুর নড়াচড়ার নকল করে এবং রোবটের বৃহত্তম কর্মক্ষেত্রটি একটি সিলিন্ডারের একটি অংশের সমতুল্য।
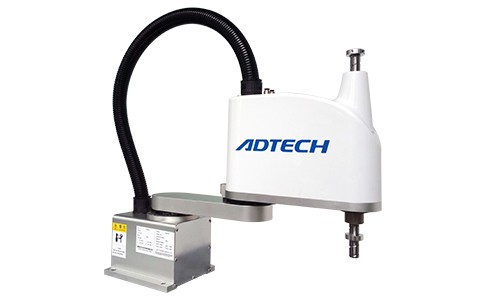
অপারেশনে, SCARA রোবট আর্ম উচ্চ নির্ভুল অবস্থান বজায় রেখে উচ্চ গতিতে কাজ করতে পারে। যদি অপারেটিং প্লেনগুলি একে অপরের সমান্তরাল হয়, তবে উপাদান পরিচালনা এবং পণ্য সমাবেশ প্রায়শই SCARA রোবট আর্ম ব্যবহার করে করা যেতে পারে। টুলের শেষে ডিসপ্লেসমেন্ট লেজারের ব্যবহার অ্যাসেম্বলি লাইনে হাই-স্পিড কিউবিক কোঅর্ডিনেট মেজারিং ইন্সট্রুমেন্ট (সিএমএম) ফাংশনকে সক্ষম করে। একটি মেশিন ভিশন সিস্টেমের সাথে সজ্জিত SCARA রোবটটি সুনির্দিষ্ট অ-যোগাযোগ পরিদর্শন সম্পূর্ণ করতে পারে। রোবোটিক হাতের টুলের শেষে লেজার, প্লাজমা কাটার এবং রাউটার স্থাপন করা সুনির্দিষ্ট এচিং, কাটিং এবং মিলিং অপারেশন সক্ষম করে।
SCARA রোবট যে বস্তুটি বহন করে তার ওজন তার ঘূর্ণায়মান জয়েন্টগুলিতে রেডিয়াল লোড তৈরি করে, তাই এর বিয়ারিংগুলি অবশ্যই রোবটের প্রত্যাশিত জীবনকালের উপর পুরোপুরি কাজ করার জন্য যথেষ্ট শক্তিশালী হতে হবে। SCARA রোবট লোডের গতিবেগ এত বেশি হওয়া উচিত নয় যে মোটরগুলি ধীর হয়ে যায় এবং বাহু নড়াচড়া বন্ধ করে দেয়।
আয়তক্ষেত্রাকার স্থানাঙ্ক রোবট
কার্টেসিয়ান রোবটগুলি প্রায়শই কম খরচে মাল্টি-জয়েন্ট রোবট বা SCARA রোবটের চেয়ে ভারী লোড পরিচালনা করতে পারে। আয়তক্ষেত্রাকার স্থানাঙ্ক রোবট লোড ওজন ভাগ করার জন্য ফ্রেম কাঠামো ব্যবহার করে (চিত্র 3)। কার্টেসিয়ান রোবটটি x, y, এবং z অক্ষে রৈখিকভাবে চলে এবং এটি এমন একটি ফ্রেমের মধ্যে চলাচল করতেও সীমাবদ্ধ যা শত শত বা হাজার হাজার মিটার বা ফুট লম্বা হতে পারে। ফ্রেমটি একটি আদর্শ বা আধা-মান রৈখিক স্লাইড এবং বল স্ক্রু হতে পারে, এই ধরনের একটি স্থাপত্য আয়তক্ষেত্রাকার স্থানাঙ্ক টাইপ রোবটকে প্রয়োজনে উদ্দেশ্য পরিবর্তন করতে দেয়। কার্টেসিয়ান কোঅর্ডিনেট টাইপ রোবটের ওয়ার্কস্পেস একটি আয়তক্ষেত্রের মতো, এবং এটি অবস্থান নির্ধারণের জন্য একটি কার্টেসিয়ান স্থানাঙ্ক ব্যবস্থা ব্যবহার করে।
আয়তক্ষেত্রাকার স্থানাঙ্ক রোবটগুলি প্রায়শই পণ্য বাছাই এবং স্থাপন করতে ব্যবহৃত হয়, তবে সিল্যান্ট, নিয়ন্ত্রণ রাউটার, লেজার এবং প্লাজমা কাটার মেশিন বা রোবট কর্মক্ষেত্রের জন্য উপযুক্ত যে কোনও গতি প্রয়োগ করতেও ব্যবহৃত হয়।
ডেল্টা রোবট
ডেল্টা রোবটের তিনটি সমান্তরাল সেট বাহু এবং রোটারি বা লিনিয়ার অ্যাকচুয়েটর রয়েছে। যখন অ্যাকচুয়েটরে একটি বল প্রয়োগ করা হয়, তখন শেষ-প্রভাবক x, y এবং z অক্ষে চলে কিন্তু ঘোরে না। ডেল্টা রোবটটি হালকা লোড সহ পিকআপ এবং স্থানের জন্য ডিজাইন করা হয়েছে, তবে অন্যান্য ব্যবহারের মধ্যে রয়েছে 3D প্রিন্টিং, সার্জারি এবং সমাবেশ অপারেশন। ডেল্টা রোবটগুলি হালকা ওজনের বাহু ব্যবহার করে যার খুব কম জড়তা থাকে এবং খুব দ্রুত চলে। ম্যানিপুলেটর থেকে ভিন্ন, ডেল্টা রোবট তার কর্মক্ষেত্রের মধ্যে 360-ডিগ্রি বৃত্তাকার গতিতে চলতে পারে।