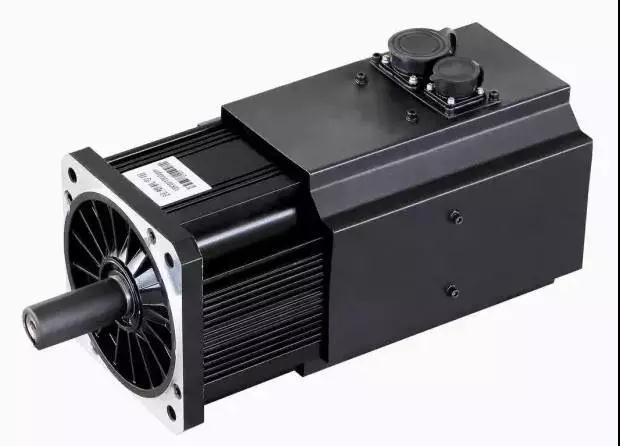
1. কিভাবে সঠিকভাবে servo মোটর এবং stepper মোটর নির্বাচন করবেন?
উত্তর: প্রধানত নির্দিষ্ট প্রয়োগ পরিস্থিতির উপর নির্ভর করে, কেবলমাত্র নির্ধারণ করতে: লোডের প্রকৃতি (যেমন অনুভূমিক বা উল্লম্ব লোড, ইত্যাদি), টর্ক, জড়তা, গতি, নির্ভুলতা, ত্বরণ এবং হ্রাসের প্রয়োজনীয়তা, উপরের নিয়ন্ত্রণের প্রয়োজনীয়তা (যেমন পোর্ট ইন্টারফেস এবং যোগাযোগের প্রয়োজনীয়তা), প্রধান নিয়ন্ত্রণ মোড হল অবস্থান, টর্ক বা গতি মোড। পাওয়ার সাপ্লাই হল ডিসি বা এসি পাওয়ার সাপ্লাই, বা ব্যাটারি পাওয়ার সাপ্লাই, ভোল্টেজ রেঞ্জ। এর উপর ভিত্তি করে, মোটরের মডেল এবং ম্যাচিং ড্রাইভ বা কন্ট্রোলার নির্ধারণ করা যেতে পারে।
2. স্টেপার মোটর বা সার্ভো মোটর সিস্টেম?
উত্তর: আসলে, নির্দিষ্ট অ্যাপ্লিকেশন অনুযায়ী কি ধরনের মোটর নির্বাচন করা উচিত, প্রতিটির নিজস্ব বৈশিষ্ট্য রয়েছে।
3. কিভাবে স্টেপার মোটর ড্রাইভার ব্যবহার করবেন?
উত্তর: মোটরের কারেন্ট অনুযায়ী, এই কারেন্টের চেয়ে বেশি বা সমান ড্রাইভার ব্যবহার করুন। কম কম্পন বা উচ্চ নির্ভুলতা প্রয়োজন হলে, সাবডিভিশন অ্যাকুয়েটর ব্যবহার করা যেতে পারে। বড় টর্ক মোটরের জন্য, ভাল উচ্চ গতির কর্মক্ষমতা পেতে যতদূর সম্ভব উচ্চ ভোল্টেজ ড্রাইভ ব্যবহার করুন।
4.2 ফেজ এবং 5-ফেজ স্টেপার মোটরের মধ্যে পার্থক্য কী এবং এটি কীভাবে চয়ন করবেন?
উত্তর: 2-ফেজ মোটরের দাম কম, কিন্তু কম গতিতে কম্পন বড়, এবং উচ্চ গতিতে টর্ক দ্রুত নেমে যায়। 5-ফেজ মোটরের কম কম্পন এবং ভাল উচ্চ-গতির কর্মক্ষমতা রয়েছে, যা 2-ফেজ মোটরের গতির চেয়ে 30~50 শতাংশ বেশি। এটি কিছু ক্ষেত্রে সার্ভো মোটর প্রতিস্থাপন করতে পারে।
5. কখন ডিসি সার্ভো সিস্টেম বেছে নেবেন এবং এটি এবং এসি সার্ভোর মধ্যে পার্থক্য কী?
উত্তর: ডিসি সার্ভো মোটরগুলি ব্রাশলেস এবং ব্রাশলেস মোটরগুলিতে বিভক্ত।
ব্রাশ মোটর কম খরচে, সহজ গঠন, বড় শুরু টর্ক, প্রশস্ত গতি পরিসীমা, সহজ নিয়ন্ত্রণ, প্রয়োজন রক্ষণাবেক্ষণ, কিন্তু সুবিধাজনক রক্ষণাবেক্ষণ (কার্বন ব্রাশ), ইলেক্ট্রোম্যাগনেটিক হস্তক্ষেপ, পরিবেশগত প্রয়োজনীয়তা। অতএব, এটি ব্যয়-সংবেদনশীল শিল্প এবং নাগরিক অ্যাপ্লিকেশনগুলিতে ব্যবহার করা যেতে পারে।
ব্রাশবিহীন মোটর আকারে ছোট, ওজনে হালকা, আউটপুটে বড়, প্রতিক্রিয়ায় দ্রুত, গতিতে বেশি, জড়তায় ছোট, ঘূর্ণনে মসৃণ এবং টর্কে স্থিতিশীল। নিয়ন্ত্রণ জটিল, বুদ্ধিমান উপলব্ধি করা সহজ, এর ইলেকট্রনিক কম্যুটেশন মোড নমনীয়, বর্গ তরঙ্গ পরিবর্তন বা সাইন ওয়েভ কম্যুটেশন হতে পারে। মোটর রক্ষণাবেক্ষণ-মুক্ত, উচ্চ দক্ষতা, কম অপারেটিং তাপমাত্রা, ইলেক্ট্রোম্যাগনেটিক বিকিরণ খুব ছোট, দীর্ঘ জীবন, বিভিন্ন পরিবেশে ব্যবহার করা যেতে পারে।
এসি সার্ভো মোটর হল ব্রাশলেস মোটর, সিঙ্ক্রোনাস এবং অ্যাসিঙ্ক্রোনাস মোটরে বিভক্ত, বর্তমান গতি নিয়ন্ত্রণ সাধারণত সিঙ্ক্রোনাস মোটর ব্যবহার করা হয়, এর পাওয়ার পরিসীমা বড়, প্রচুর শক্তি করতে পারে। বড় জড়তা, কম সর্বাধিক ঘূর্ণন গতি, এবং শক্তি বৃদ্ধির সাথে দ্রুত হ্রাস পায়। অতএব, এটি কম গতি এবং মসৃণ অপারেশন প্রয়োগের জন্য উপযুক্ত।
6. মোটর ব্যবহার করার সময় কি মনোযোগ দেওয়া উচিত?
উত্তর: পাওয়ার চালু এবং চালু হওয়ার আগে নিম্নলিখিত চেকগুলি করা উচিত:
1) পাওয়ার সাপ্লাই ভোল্টেজ উপযুক্ত কিনা (ওভারভোল্টেজ ড্রাইভার মডিউলের ক্ষতি হতে পারে); ডিসি ইনপুট প্লাস /- পোলারিটি অবশ্যই ভুল হবে না, ড্রাইভ কন্ট্রোলারে মোটর মডেল বা বর্তমান সেট মান উপযুক্ত কিনা (শুরুতে খুব বড় নয়);
2) কন্ট্রোল সিগন্যাল লাইন নির্ভরযোগ্য, শিল্প সাইটে ঢাল সমস্যা বিবেচনা করা ভাল (যেমন টুইস্টেড পেয়ার ব্যবহার);
3) শুরুতে যে সমস্ত তারগুলিকে সংযুক্ত করতে হবে সেগুলিকে সংযুক্ত করবেন না, শুধুমাত্র সবচেয়ে মৌলিক সিস্টেমটি সংযুক্ত করুন এবং তারপরে এটি ভালভাবে চলার পরে ধীরে ধীরে সংযোগ করুন৷
4) গ্রাউন্ডিং পদ্ধতি বের করতে ভুলবেন না, অথবা ভাসমান বায়ু সংযোগ ব্যবহার করুন।
5) অপারেশন শুরু হওয়ার আধা ঘন্টার মধ্যে, মোটরের অবস্থা ঘনিষ্ঠভাবে পর্যবেক্ষণ করুন, যেমন নড়াচড়া স্বাভাবিক আছে কিনা, শব্দ এবং তাপমাত্রা বৃদ্ধি, এবং কোনো সমস্যা পাওয়া গেলে সমন্বয়ের জন্য অবিলম্বে মেশিনটি বন্ধ করুন।
7. যখন স্টেপার মোটর শুরু হয় এবং চলে, কখনও কখনও এটি নড়াচড়া করে না বা জায়গায় চলে যায়, এবং কখনও কখনও এটি চালানোর সময় এটি ধাপ হারায়। সমস্যাটা কি?
সাধারণত, নিম্নলিখিত দিকগুলি পরিদর্শনের জন্য বিবেচনা করা উচিত:
1) মোটর টর্কটি লোড চালানোর জন্য যথেষ্ট বড় কিনা, তাই আমরা সাধারণত ব্যবহারকারীদের টাইপ নির্বাচন করার সময় প্রকৃত প্রয়োজনের চেয়ে 50 শতাংশ ~ 100 শতাংশ বেশি টর্ক সহ মোটর বেছে নেওয়ার পরামর্শ দিই, কারণ স্টেপার মোটরটি উপরে চলতে পারে না। লোড, তাৎক্ষণিক হলেও, এটি পদক্ষেপের ক্ষতি, গুরুতর স্টপ বা জায়গায় অনিয়মিত পুনরাবৃত্তি ঘটবে।
2) Whether the current of the input stepping pulse from the upper controller is large enough (generally >10mA) অপটিক্যাল কাপলিং কন্ডাক্টকে স্থিরভাবে তৈরি করতে, এবং ইনপুট ফ্রিকোয়েন্সি এটি গ্রহণ করার জন্য খুব বেশি কিনা। উপরের কন্ট্রোলারের আউটপুট সার্কিট CMOS সার্কিট হলে, CMOS ইনপুট ড্রাইভারও নির্বাচন করা উচিত। Wechat প্রযুক্তি প্রশিক্ষণ আপনার মনোযোগ মূল্য.
3) প্রারম্ভিক ফ্রিকোয়েন্সি খুব বেশি কিনা, ত্বরণ প্রক্রিয়াটি প্রারম্ভিক পদ্ধতিতে সেট করা আছে কিনা, মোটরের নির্দিষ্ট স্টার্টিং ফ্রিকোয়েন্সি থেকে সেট ফ্রিকোয়েন্সি পর্যন্ত ত্বরান্বিত করা ভাল, এমনকি যদি ত্বরণ সময় খুব কম হয়, অন্যথায় এটি অস্থির হতে পারে, এমনকি নিষ্ক্রিয় অবস্থায় থাকতে পারে।
4) যখন মোটর সঠিকভাবে ঠিক করা হয় না, এই অবস্থা কখনও কখনও ঘটে, যা স্বাভাবিক। কারণ, প্রকৃতপক্ষে, এটি মোটরের একটি শক্তিশালী অনুরণন ঘটায় এবং স্টেপ-অফ-স্টেপের দিকে নিয়ে যায়। মোটর জায়গায় ঠিক করা আবশ্যক।
5) 5-ফেজ মোটরের জন্য, যদি ফেজ সংযোগ ভুল হয়, মোটর কাজ করবে না।
8. আমি যোগাযোগের মাধ্যমে সরাসরি সার্ভো মোটর নিয়ন্ত্রণ করতে চাই। এটা কি সম্ভব?
হ্যাঁ, তবে আরও সুবিধাজনক, শুধু সমস্যার গতি, প্রতিক্রিয়ার গতির জন্য অ্যাপ্লিকেশনটির খুব বেশি প্রয়োজনীয়তা নেই। যদি দ্রুত প্রতিক্রিয়া নিয়ন্ত্রণের পরামিতিগুলির প্রয়োজন হয়, তবে উচ্চ গতি এবং উচ্চ নির্ভুলতা গতি নিয়ন্ত্রণ অর্জনের জন্য সার্ভো মোশন কন্ট্রোল কার্ড ব্যবহার করা সর্বোত্তম, সাধারণত এটিতে ডিএসপি এবং উচ্চ গতির লজিক প্রসেসিং সার্কিট রয়েছে। যেমন S ত্বরণ, মাল্টি-অক্সিস ইন্টারপোলেশন ইত্যাদি।
9. স্টিপার এবং ডিসি মোটর সিস্টেমের জন্য পাওয়ার সাপ্লাই স্যুইচিং সম্পর্কে কীভাবে?
সাধারণত, এটি না করাই ভাল, বিশেষ করে বড় টর্ক মোটরগুলির জন্য, যদি না সুইচিং পাওয়ার সাপ্লাই প্রয়োজনীয় শক্তির দ্বিগুণের বেশি হয়। কারণ, যখন মোটর কাজ করে, তখন এটি একটি বড় ইন্ডাকটিভ লোড, যা পাওয়ার সাপ্লাই প্রান্তে একটি তাত্ক্ষণিক উচ্চ ভোল্টেজ তৈরি করবে। স্যুইচিং পাওয়ার সাপ্লাই ওভারলোড পারফরম্যান্স ভাল নয়, বন্ধ রক্ষা করবে এবং এর নির্ভুল ভোল্টেজ রেগুলেশন কর্মক্ষমতা প্রয়োজন হয় না, কখনও কখনও স্যুইচিং পাওয়ার সাপ্লাই এবং ড্রাইভারের ক্ষতি হতে পারে। একটি ডিসি পাওয়ার সাপ্লাই যা একটি প্রচলিত রিং বা আর-টাইপ ট্রান্সফরমার দিয়ে পরিবর্তন করা যেতে পারে।
10. আপনি কি ±10V বা 4~20mA এর ডিসি ভোল্টেজ সহ স্টেপার মোটর নিয়ন্ত্রণ করতে পারেন?
হ্যাঁ, কিন্তু অন্য রূপান্তর মডিউল প্রয়োজন।
11. এনকোডার প্রতিক্রিয়া সহ একটি সার্ভো মোটর আছে। এটি শুধুমাত্র গতি পরিমাপ পোর্ট দিয়ে সার্ভো ড্রাইভ দ্বারা নিয়ন্ত্রিত করা যেতে পারে?
হ্যাঁ, মেশিনের সিগন্যাল মডিউলের গতি পরিমাপের জন্য এটি একটি এনকোডার দিয়ে সজ্জিত করা দরকার।
12. সার্ভো মোটরের কোড প্লেট অংশ বিচ্ছিন্ন করা যেতে পারে?
এটি বিচ্ছিন্ন করা নিষিদ্ধ, কারণ কোড প্লেটে কোয়ার্টজ চিপ ভাঙা সহজ, এবং ধুলো প্রবেশ করার পরে, জীবন এবং নির্ভুলতা নিশ্চিত করা হবে না, এবং পেশাদার রক্ষণাবেক্ষণ প্রয়োজন।
13. স্টেপার এবং সার্ভো মোটর কি রক্ষণাবেক্ষণ বা পরিবর্তনের জন্য বিচ্ছিন্ন করা যেতে পারে?
না, প্রস্তুতকারককে এটি করতে দেওয়া ভাল। বিচ্ছিন্ন করার পরে, পেশাদার সরঞ্জাম ছাড়া এটি পুনরায় ইনস্টল করা কঠিন। মোটর স্টেটরের মধ্যে ফাঁক নিশ্চিত করা যাবে না। চৌম্বক ইস্পাত উপাদানের কর্মক্ষমতা ধ্বংস হয়, এবং এমনকি চৌম্বকীয় ক্ষতির কারণ, মোটর ঘূর্ণন সঁচারক বল ব্যাপকভাবে হ্রাস.
14. সার্ভো কন্ট্রোলার কি বাহ্যিক লোডের পরিবর্তন অনুভব করতে পারে?
সেট প্রতিরোধের সম্মুখীন হলে অনুসরণ করার জন্য একটি নির্দিষ্ট থ্রাস্ট থামান, ফিরে যান বা বজায় রাখুন।
15. আমি কি বিদেশী উচ্চ মানের মোটর বা ড্রাইভ সহ দেশীয় ড্রাইভ বা মোটর ব্যবহার করতে পারি?
নীতিগতভাবে, এটি সম্ভব, তবে এটি কেবলমাত্র মোটরের প্রযুক্তিগত পরামিতিগুলি পরিষ্কার করার পরেই ব্যবহার করা যেতে পারে, অন্যথায় এটি যথাযথ প্রভাবকে ব্যাপকভাবে হ্রাস করবে এবং এমনকি দীর্ঘমেয়াদী অপারেশন এবং জীবনকেও প্রভাবিত করবে। সিদ্ধান্ত নেওয়ার আগে সরবরাহকারীর সাথে পরামর্শ করা ভাল।
16. রেট করা ভোল্টেজের চেয়ে বেশি ডিসি সাপ্লাই ভোল্টেজ দিয়ে মোটর চালানো কি নিরাপদ?
সাধারণত এটি একটি সমস্যা নয়, যতক্ষণ না মোটরটি নির্ধারিত গতি এবং বর্তমান সীমার মধ্যে চলছে। কারণ মোটর গতি মোটর লাইন ভোল্টেজের সমানুপাতিক, একটি নির্দিষ্ট সরবরাহ ভোল্টেজ নির্বাচন অতিরিক্ত গতির কারণ হবে না, তবে ড্রাইভার এবং অন্যান্য ত্রুটি ঘটতে পারে।
উপরন্তু, এটি নিশ্চিত করা প্রয়োজন যে মোটরটি ড্রাইভারের ন্যূনতম প্রবর্তন প্রয়োজনীয়তা পূরণ করে এবং সেট বর্তমান সীমা মোটরের রেট করা বর্তমানের চেয়ে কম বা সমান তা নিশ্চিত করা প্রয়োজন।
প্রকৃতপক্ষে, আপনি যদি আপনার ডিজাইনে মোটরটিকে তুলনামূলকভাবে ধীরে (রেটেড ভোল্টেজের নিচে) চালাতে পারেন তবে এটি ঠিক আছে।
কম ভোল্টেজ (এবং সেজন্য কম গতিতে) চালানোর ফলে কম ব্রাশ চালানোর বাউন্স, কম ব্রাশ/কমিউটেটর পরিধান, কম কারেন্ট খরচ এবং দীর্ঘ মোটর আয়ু হয়।
অন্যদিকে, যদি মোটর আকারের সীমাবদ্ধতা এবং কর্মক্ষমতা প্রয়োজনীয়তাগুলির জন্য অতিরিক্ত টর্ক এবং গতির প্রয়োজন হয়, অত্যধিক ড্রাইভ মোটরও সম্ভব, তবে পণ্যের পরিষেবা জীবনকে বলি দেবে।
17. কিভাবে অ্যাপ্লিকেশনের জন্য সঠিক পাওয়ার সাপ্লাই নির্বাচন করবেন?
সর্বাধিক প্রয়োজনীয় ভোল্টেজের চেয়ে 10 শতাংশ -50 শতাংশ বেশি একটি সরবরাহ ভোল্টেজ মান চয়ন করার পরামর্শ দেওয়া হয়। এই শতাংশ Kt, Ke এবং সিস্টেমে ভোল্টেজ ড্রপের সাথে পরিবর্তিত হয়। ড্রাইভের বর্তমান মান প্রয়োগের জন্য প্রয়োজনীয় শক্তি প্রেরণের জন্য যথেষ্ট হওয়া উচিত। মনে রাখবেন ড্রাইভারের আউটপুট ভোল্টেজের মান সরবরাহ ভোল্টেজ থেকে ভিন্ন, তাই ড্রাইভারের আউটপুট কারেন্টও ইনপুট কারেন্ট থেকে আলাদা। উপযুক্ত সরবরাহ বর্তমান নির্ধারণ করতে, অ্যাপ্লিকেশনের জন্য সমস্ত শক্তি প্রয়োজনীয়তা গণনা করুন এবং আরও 5 শতাংশ যোগ করুন। প্রয়োজনীয় বর্তমান মান I=P/V সূত্র অনুসারে গণনা করে পাওয়া যেতে পারে।
সর্বাধিক প্রয়োজনীয় ভোল্টেজের চেয়ে 10 শতাংশ -50 শতাংশ বেশি একটি সরবরাহ ভোল্টেজ মান চয়ন করার পরামর্শ দেওয়া হয়। এই শতাংশ Kt, Ke এবং সিস্টেমে ভোল্টেজ ড্রপের সাথে পরিবর্তিত হয়। ড্রাইভের বর্তমান মান প্রয়োগের জন্য প্রয়োজনীয় শক্তি প্রেরণের জন্য যথেষ্ট হওয়া উচিত। মনে রাখবেন ড্রাইভারের আউটপুট ভোল্টেজের মান সরবরাহ ভোল্টেজ থেকে ভিন্ন, তাই ড্রাইভারের আউটপুট কারেন্টও ইনপুট কারেন্ট থেকে আলাদা। উপযুক্ত সরবরাহ বর্তমান নির্ধারণ করতে, অ্যাপ্লিকেশনের জন্য সমস্ত শক্তি প্রয়োজনীয়তা গণনা করুন এবং আরও 5 শতাংশ যোগ করুন। প্রয়োজনীয় বর্তমান মান I=P/V সূত্র অনুসারে গণনা করে পাওয়া যেতে পারে।
18. সার্ভো ড্রাইভের জন্য আমি অপারেশনের কোন মোড বেছে নিতে পারি?
ড্রাইভের সমস্ত মডেলে বিভিন্ন মোডগুলি উপস্থিত নয়
19. কিভাবে ড্রাইভ এবং সিস্টেম গ্রাউন্ড করা হয়?
A. এসি পাওয়ার সাপ্লাই এবং ড্রাইভার ডিসি বাসের (যেমন ট্রান্সফরমার) মধ্যে কোনো বিচ্ছিন্নতা না থাকলে DC বাসের অ-বিচ্ছিন্ন পোর্ট বা অ-বিচ্ছিন্ন সংকেতকে গ্রাউন্ড করবেন না। এটি সরঞ্জামের ক্ষতি এবং ব্যক্তিগত আঘাতের কারণ হতে পারে। কারণ এসি কমন ভোল্টেজ পৃথিবীতে নয়, ডিসি বাস গ্রাউন্ড এবং পৃথিবীর মধ্যে একটি উচ্চ ভোল্টেজ থাকতে পারে।
খ. বেশিরভাগ সার্ভো সিস্টেমে, সমস্ত সাধারণ স্থল এবং স্থল সংকেত প্রান্তে সংযুক্ত থাকে। পৃথিবীকে সংযুক্ত করার বিভিন্ন উপায়ে উত্পন্ন গ্রাউন্ড লুপগুলি শব্দের জন্য সংবেদনশীল এবং বিভিন্ন রেফারেন্স পয়েন্টে প্রবাহ তৈরি করে।
গ. কমান্ড রেফারেন্স ভোল্টেজ স্থির রাখতে, ড্রাইভারের সিগন্যাল গ্রাউন্ডকে কন্ট্রোলারের সিগন্যাল গ্রাউন্ডের সাথে সংযুক্ত করুন। এটি একটি বাহ্যিক পাওয়ার সাপ্লাইয়ের মাটিতেও সংযুক্ত থাকবে, যা কন্ট্রোলার এবং ড্রাইভারের অপারেশনকে প্রভাবিত করবে (যেমন এনকোডারের 5V পাওয়ার সাপ্লাই)।
d শিল্ডিং লেয়ার গ্রাউন্ডিং আরো কঠিন, বিভিন্ন পদ্ধতি আছে। সঠিক শিল্ড সংযোগটি তার সার্কিটের ভিতরে রেফারেন্স পয়েন্টে রয়েছে। এই পয়েন্টটি শব্দের উৎস এবং রিসিভার একই সময়ে গ্রাউন্ডেড বা ভাসমান কিনা তার উপর নির্ভর করে। নিশ্চিত করুন যে ঢালটি একই বিন্দুতে গ্রাউন্ড করা হয়েছে যাতে ঢালের মধ্য দিয়ে গ্রাউন্ড কারেন্ট প্রবাহিত না হয়।
20. কেন রিডুসারটি স্ট্যান্ডার্ড টর্ক পয়েন্টে মোটরের সাথে ঠিক মেলে না?
যদি রিডুসারের মাধ্যমে মোটর দ্বারা উত্পন্ন সর্বাধিক ক্রমাগত ঘূর্ণন সঁচারক বলকে বিবেচনায় নেওয়া হয়, তবে অনেক হ্রাস অনুপাত রিডুসারের টর্ক রেটিংকে ছাড়িয়ে যাবে।
যদি আমরা সম্পূর্ণ টর্কের সাথে মেলে প্রতিটি রিডুসার ডিজাইন করি, তাহলে রিডুসারের অভ্যন্তরীণ গিয়ারগুলিতে অনেকগুলি সংমিশ্রণ থাকবে (বড় আয়তন এবং উপাদান)।
এটি পণ্যের দামকে উচ্চ করে তুলবে এবং পণ্য "উচ্চ কর্মক্ষমতা, ছোট ভলিউম" নীতি লঙ্ঘন করবে।
21. কিভাবে বৈদ্যুতিক সিলিন্ডার, স্লাইড, নির্ভুল প্ল্যাটফর্ম পণ্য নির্বাচন করবেন? খরচ কিভাবে গণনা করা হয়?
অ্যাকচুয়েটর পণ্যগুলি বেছে নেওয়ার চাবিকাঠি নির্ভর করে গতির পরামিতিগুলির জন্য আপনার কী ধরনের প্রয়োজনীয়তা রয়েছে তার উপর। আপনি আপনার প্রয়োজন অনুযায়ী প্রযুক্তিগত অবস্থা যেমন নির্দিষ্ট গতি পরামিতি নির্ধারণ করতে পারেন। এই পরামিতিগুলি আপনার প্রকৃত চাহিদা মেটাতে হবে, শুধুমাত্র আবেদনের প্রয়োজনীয়তাগুলি পূরণ করবে না এবং রুম ছেড়ে যাবে না, তবে খুব বেশি বাড়াবে না, অন্যথায় দাম মানক পণ্যের তুলনায় কয়েকগুণ হতে পারে। উদাহরণস্বরূপ, যদি {{0}}.1 মিমি নির্ভুলতা যথেষ্ট হয়, তাহলে 0.01 মিমি প্যারামিটার বেছে নেবেন না। লোড ক্ষমতা এবং গতির মতো অন্যান্য জিনিসের ক্ষেত্রেও একই কথা।
ব্যবহারকারীদের জন্য আরেকটি পরামর্শ হল যে এটির প্রয়োজন না হলে, ধাক্কা এবং পুল বল বা লোড বিয়ারিং, গতি এবং অবস্থান নির্ভুলতার তিনটি প্রধান প্যারামিটার একই সময়ে উচ্চ হওয়া উচিত নয়, কারণ অ্যাকচুয়েটর একটি উচ্চ-নির্ভুলতা এবং উচ্চ প্রযুক্তির ইলেক্ট্রোমেকানিকাল ইন্টিগ্রেশন পণ্য। আমাদের যান্ত্রিক কাঠামো, বৈদ্যুতিক কার্যকারিতা, উপাদান বৈশিষ্ট্য, উপাদান এবং প্রক্রিয়াকরণ পদ্ধতি এবং মোটর, ড্রাইভ কন্ট্রোলার এবং প্রতিক্রিয়া ডিভাইসের সংশ্লিষ্ট উপাদানগুলির বিবেচনা এবং নির্বাচনের অন্যান্য দিকগুলির পাশাপাশি বিভিন্ন নির্ভুলতা স্তরগুলি থেকে ডিজাইন এবং উত্পাদন করতে হবে। গাইড রেল, স্ক্রু, সমর্থন এবং অন্যান্য যান্ত্রিক সিস্টেম, যাতে প্রয়োজনীয় সামগ্রিক গতির পরামিতিগুলি অর্জন করা যায়, বলা যেতে পারে যে পণ্যটির পুরো শরীর টানবে। অবশ্যই, যদি আপনার পণ্যগুলির জন্য উচ্চ প্রয়োজনীয়তা থাকে তবে আমরা এখনও সেগুলি পূরণ করতে পারি, তবে সেই অনুযায়ী খরচ বাড়ানো হবে।